《2026具身智能产业趋势与产品能力升级论坛》-仿真自动化赋能机器人轻量化与可靠性设计
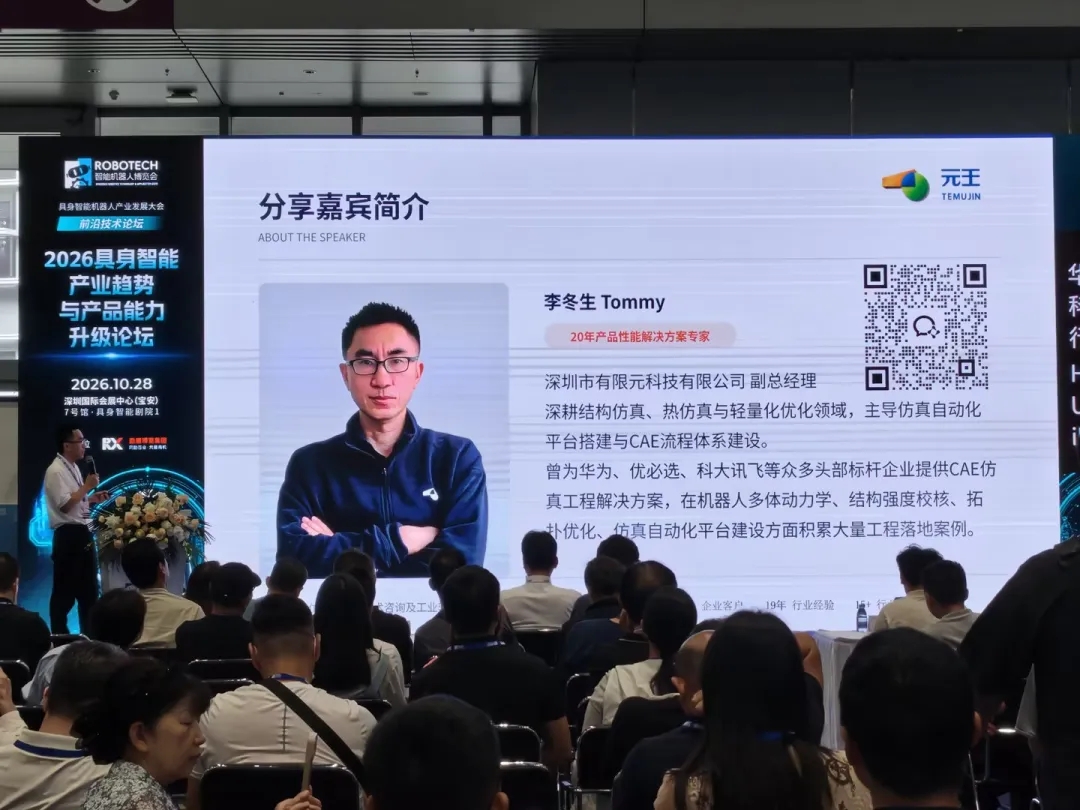
此文为深圳市有限元科技有限公司 副总经理-李冬生 Tommy在2026 智能机器人博览会(ROBOTECH)《2026 具身智能产业趋势与产品能力升级论坛》上演讲分享,演讲时间10月28日,主题为《仿真自动化赋能机器人轻量化与可靠性设计》。
此次参展商有宇树机器人,智元机器人,优必选,申昊科技,乐聚机器人,云深处科技,灵心巧手等百家企业。
机器人轻量化的工程价值 一体化仿真设计链路 AI 赋能仿真自动化 工程落地案例
现在机器人行业,企业都面临一个共同难题:希望机器人更轻、负载更大、能耗更低、节拍更快,但是又最怕减重之后,强度不够、共振、寿命衰减。怎么做到减重不减可靠,是很多研发团队的痛点。
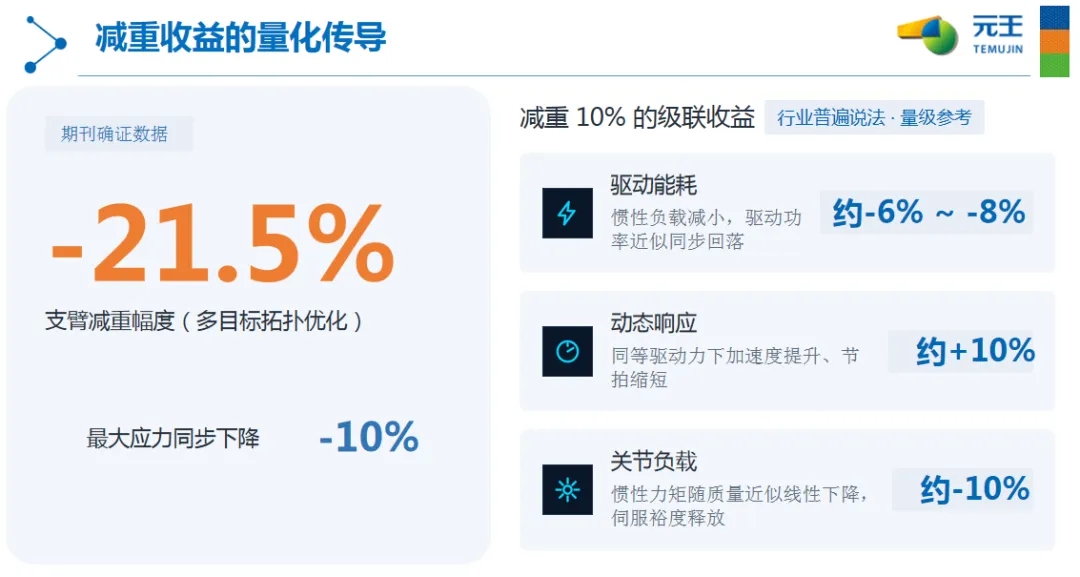
很多人以为轻量化,就只是把零件做薄一点。其实真正的机器人轻量化,会带来四重级联收益。
第一,提升负载自重比。同样的驱动条件下,机器人末端可以承载更大有效负载;
第二,降低运行能耗。移动质量减小,行走与升降过程所需能量随之降低,同等任务循环耗电显著减少;
第三,提升动态响应。惯性随质量降低而减小,加减速时间缩短,轨迹跟踪误差同步收敛,节拍更快;
第四,关节与减速器寿命延长。作用于关节的负载谱幅值降低,减速器与轴承的疲劳应力下降,维护周期延长。
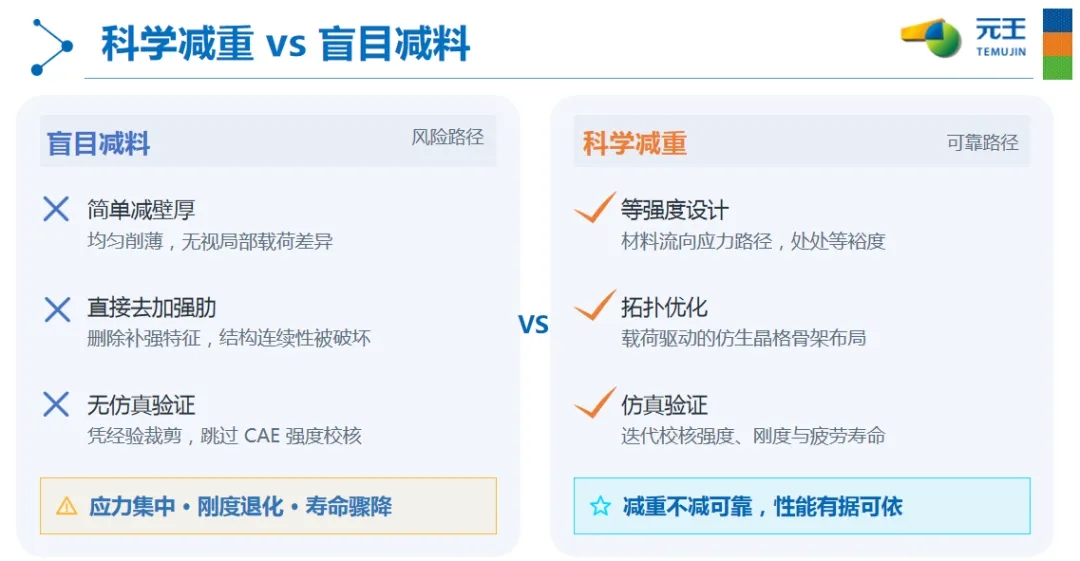
这里要特别区分:盲目减料和科学减重完全是两回事。
简单削薄壁厚、去掉加强筋,跳过仿真分析校核,带来的就是应力集中、刚度变差、整机寿命骤降。
真正靠谱的减重,是在强度、刚度、疲劳寿命约束之下,做等强度设计、拓扑优化,依靠仿真反复验证,实现减重不降可靠性。行业项目数据可以参考:零部件减重10%,可以带来能耗下降6‑8%,动态响应提升约 10%。
那现实研发当中,我们怎么做轻量化?
很多企业还在用传统串行模式:设计做完扔给仿真,人工假设工况,手工建模、手工处理仿真前处理。
设计、仿真信息完全割裂,迭代周期以天计算,一轮一轮返工,项目能跑十几轮迭代就已经很不容易,很难探索更多更优设计方案。
而我们提倡一套一体化仿真闭环链路:
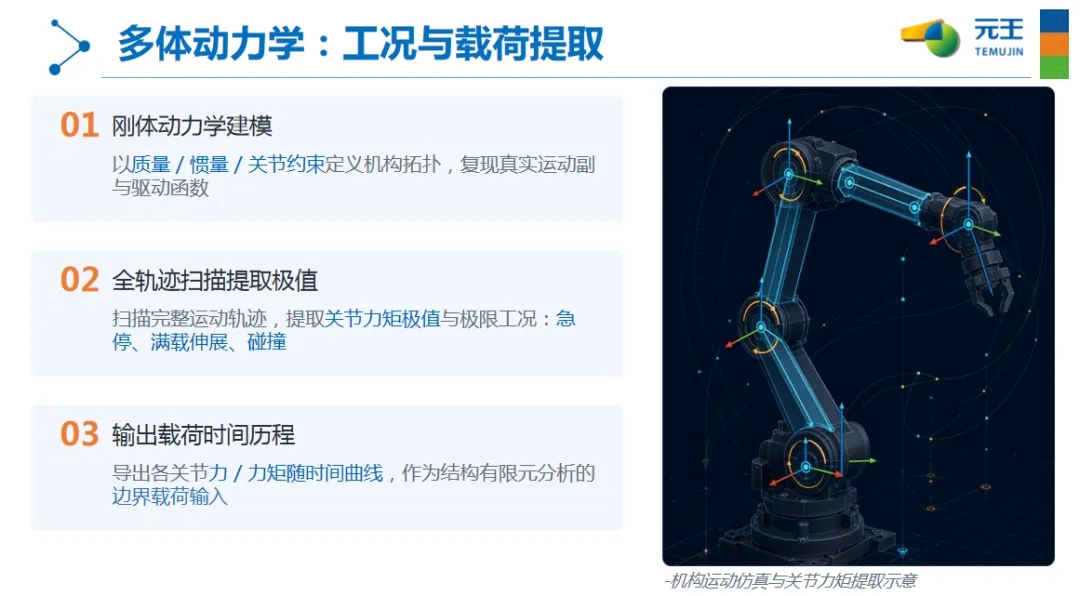
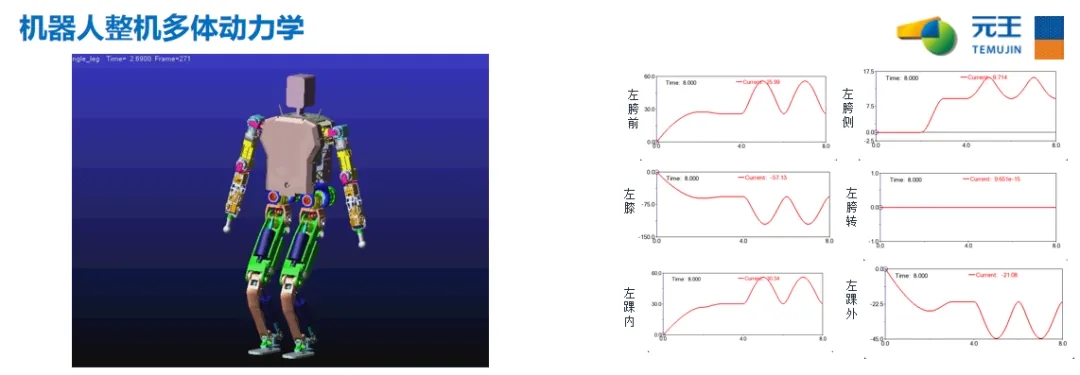
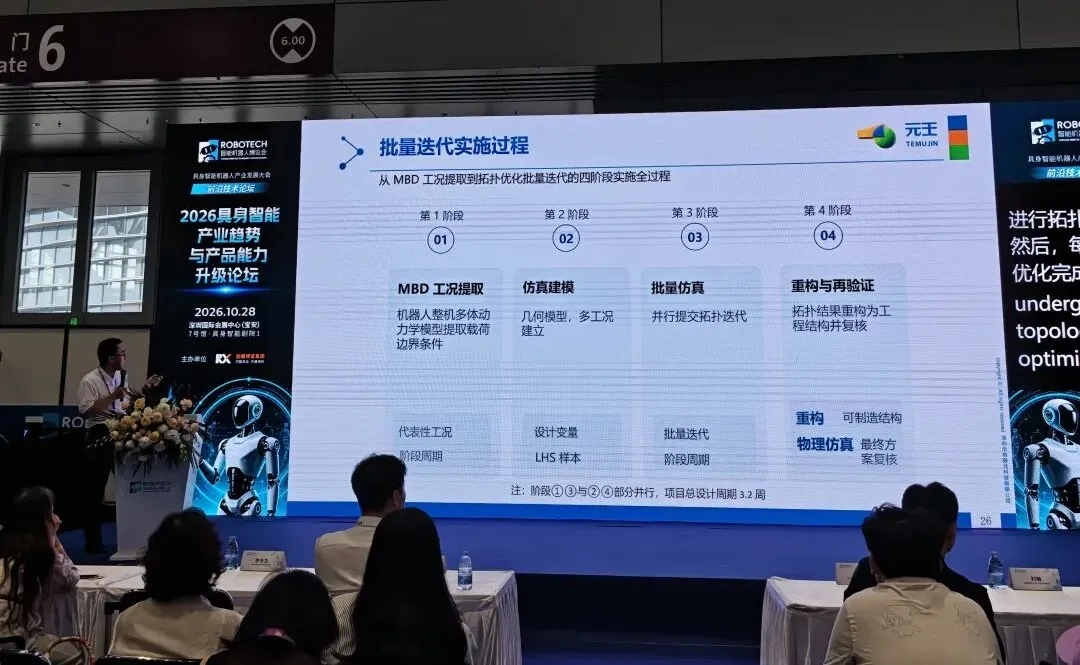
从多体动力学MBD运动仿真开始,扫描机器人完整运动轨迹,提取急停、满载、伸展这些真实极限工况,输出准确关节力矩与载荷谱;
把载荷直接给到结构仿真,完成静强度、模态刚度、疲劳寿命三项核心校核;
再开展拓扑优化,算法生成最优传力构型。
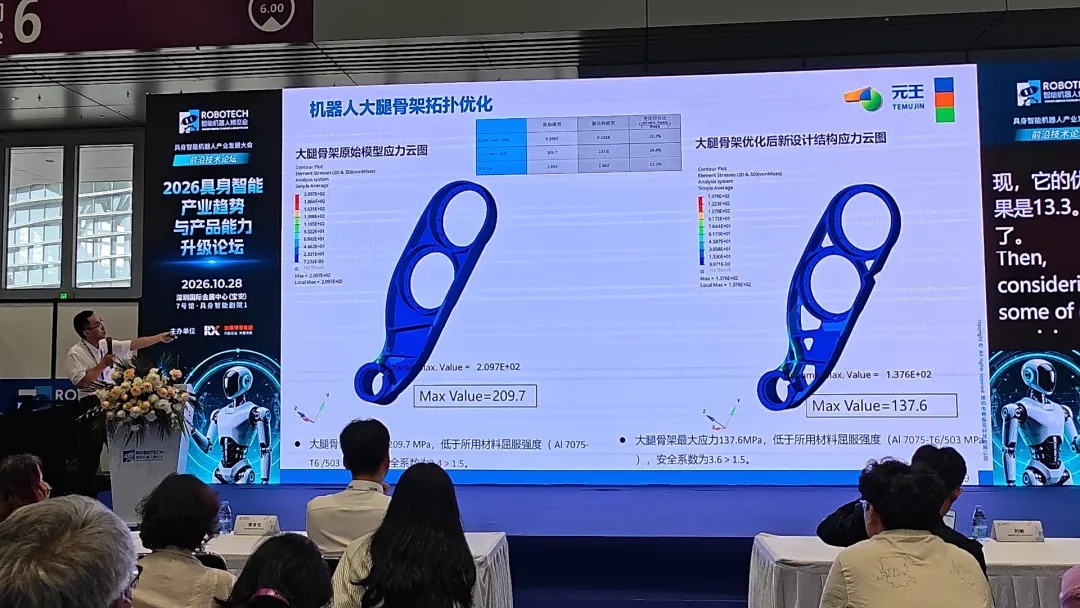
工程师完成结构重构之后,再返回仿真重新校验,不满足要求就继续迭代,形成完整闭环。
最大的改变:不再靠经验拍脑袋定载荷,所有设计输入,都来自机器人真实运动工况。
但即便有这套链路,如果全部靠人工操作,工作量依然巨大。
这就是为什么我们要引入AI+仿真自动化。
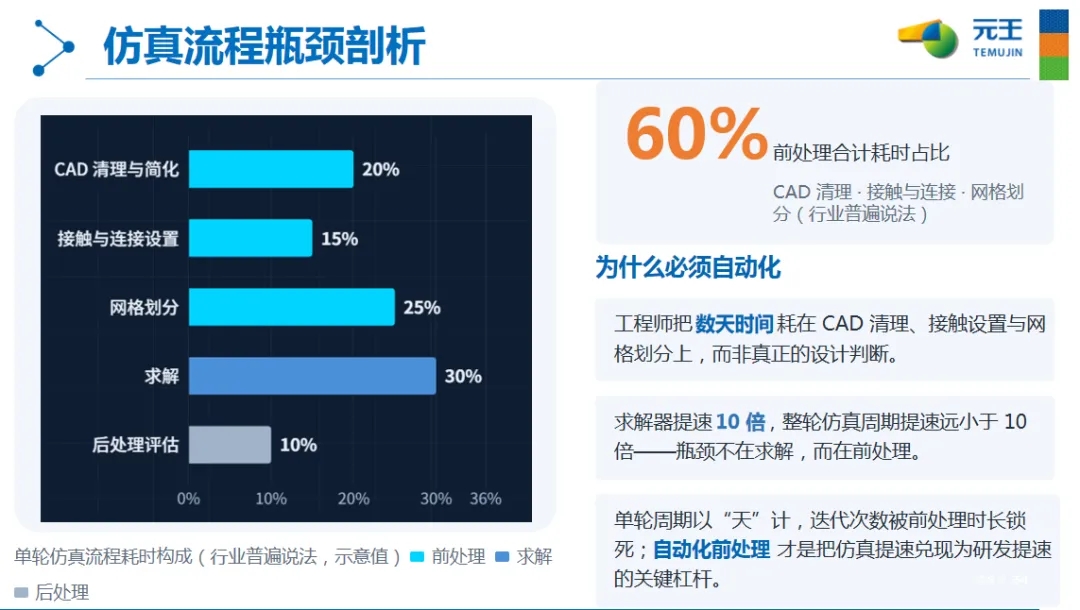
传统仿真最大成本不是求解计算,而是大量重复的前处理工作。
通过参数化建模,我们只需要建立一次基础模型,系统就可以自动生成海量备选设计方案。AI+仿真自动化全流程自动化就形成很好的闭环。
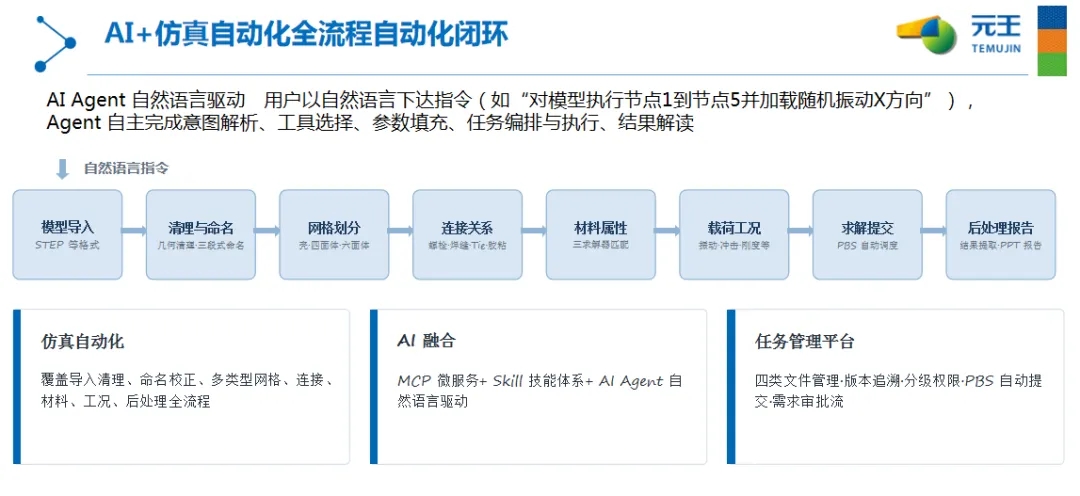
仿真自动化:覆盖导入清理、命名校正、多类型网格、连接、材料、工况、后处理全流程
AI融合:MCP微服务+ Skill技能体系+ AI Agent自然语言驱动
任务管理平台:四类文件管理·版本追溯·分级权限·PBS 自动提交·需求审批流
仿真+AI自动化后,工程师们从“记操作”到“说需求”。大幅降低使用门槛,把工程师从重复操作中解放;仿真经验从“个人手艺”沉淀为“企业资产”。
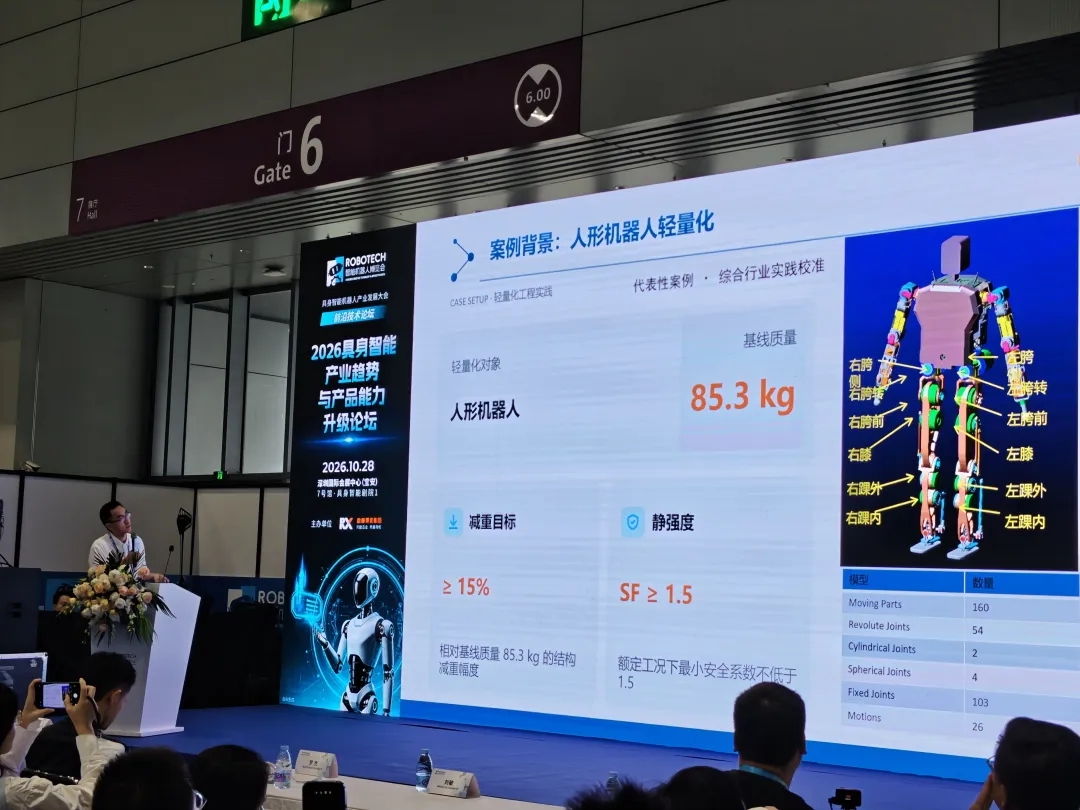
人形机器人轻量化,减重目标≥ 15%;静强度SF ≥ 1.5。
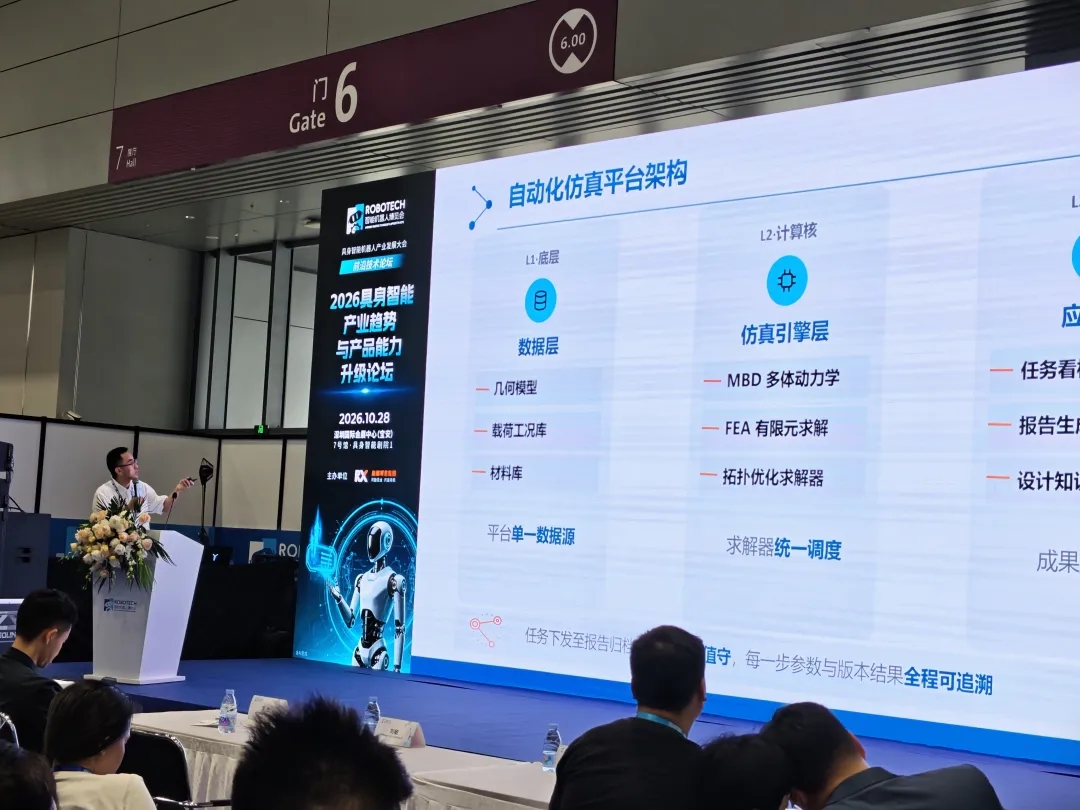
自动化仿真平台架构,主要有三大层级,包括L1·底层的数据层、L2·计算核的仿真引擎层、L3·顶层的应用层。实现任务下发至报告归档全链路无人值守,每一步参数与版本结果全程可追溯。
迭代周期从过去按 “天” 变成按 “小时”,机器人企业不再是点状试错,而是让计算机来进行大规模探索设计空间。
这套方法我们元王已经在大量机器人项目落地验证。服务过华为、优必选、科大讯飞等众多头部企业,把这套 “多体动力学‑结构仿真‑拓扑优化‑仿真自动化” 完整方案落地。
帮助客户解决三个实际问题:
第一,减重同时守住强度、模态、疲劳寿命底线;
第二,大幅压缩研发迭代周期;
第三,减少样机试制次数,降低研发成本。
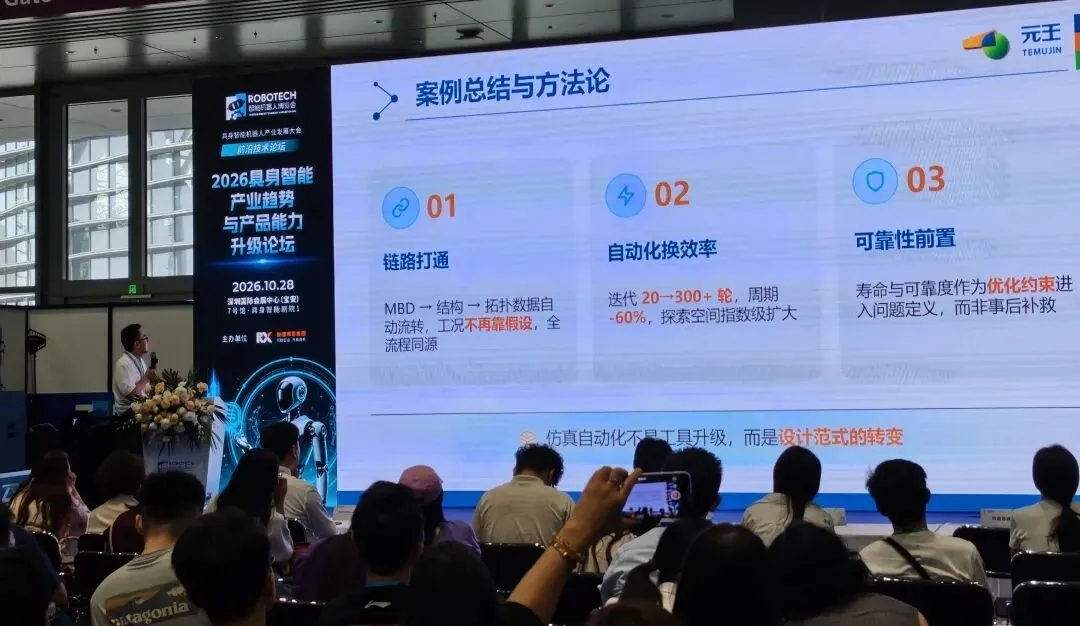
最后做个简单总结:机器人轻量化,不是简单把东西做轻,而是以真实工况为源头,以仿真做约束,用自动化放大研发效率,实现减重、性能、可靠性三者兼顾。
如果您企业正在做机器人本体、机械臂轻量化研发,希望提升产品性能、缩短研发周期,欢迎和我们元王(有限元科技)交流,助力企业把仿真技术真正落地到机器人产品开发当中。
如果你想要获取本次分享PPT文档,可以咨询或者添加微信沟通:13632683051。
下一篇:没有了


